GENTO 發表 21 自由度仿生機器人靈巧手,NVIDIA 聯手天機智能展示 GR00T 2
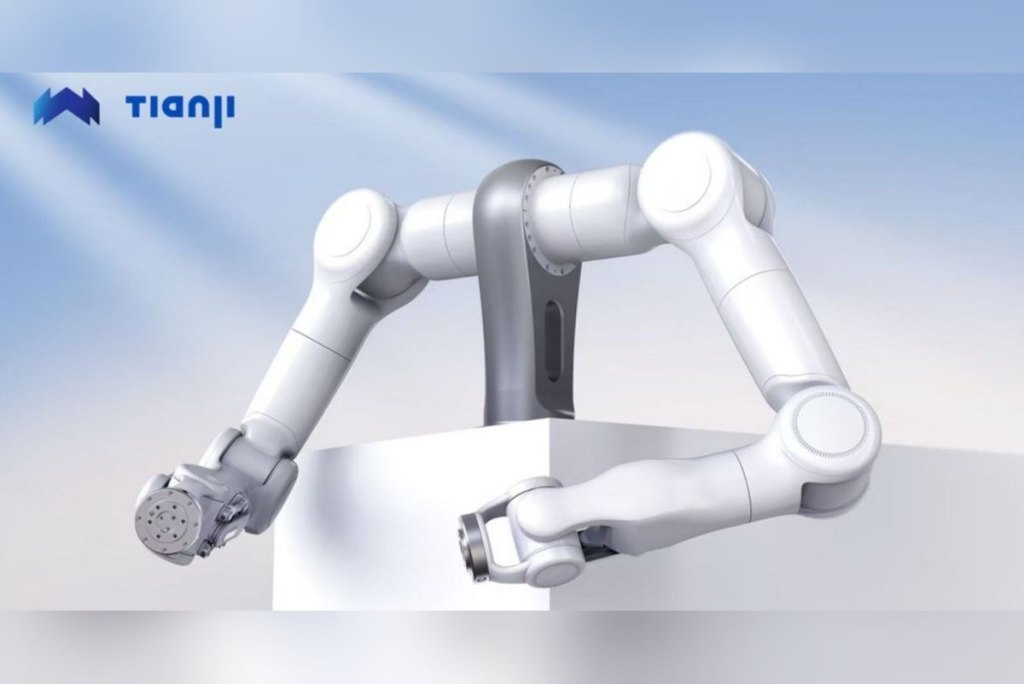
GENTO 於 CoRL 2026 正式亮相 21 自由度仿生機器人靈巧手,NVIDIA 亦同場發表採用天機智能 TIANJI Marvin Pro 平台打造的 GR00T 2 模型。
- GENTO 於德州奧斯汀舉行的 CoRL 2026 大會展示 21 自由度(21-DoF)仿生靈巧手原型。
- 連桿傳動設計一次瞄準 4 大痛點:背隙、耐用度、關節逆驅動能力與指尖負載力。
- 天機智能結合 MEMS 力矩感測器與順應阻抗控制(compliant impedance control),讓機器人精準感知接觸力道。
- NVIDIA 推出基於 Cosmos 架構的 GR00T 2 動作模型,並以 TIANJI Marvin Pro 作為展示機器人硬體平台。
文章目录
機器人面臨的觸覺難題
在遞交物品給他人、擦拭桌面或將零件安裝至定位時,人類往往能無意識地即時調節抓握力道。然而對機器人而言,這項看似平凡的互動依然是難度極高的工程挑戰。當前 AI 模型在「思考」層面進展飛速,卻在實體執行環節頻頻受挫,關鍵就在於機器人缺乏細膩的觸覺感知能力。
天機智能(Tianji Intelligence)旗下的具身智慧(embodied robotics)品牌 GENTO 正是瞄準這項痛點。該公司打造的 21 自由度靈巧手於 11 月 9 日至 12 日在德州奧斯汀舉辦的 CoRL 2026(機器人學習大會)迎來全球首秀。現場 602 號展位(JW Marriott Austin 3 樓)同步展出 GENTO 靈巧手、TIANJI 力控機械手臂、TIANJI Marvin Pro 平台及 GENTO Luna。展區開放至當地時間 11 月 11 日下午 1 點。
一套機械設計化解四大長期痛點
官方表示,這款靈巧手原型採用連桿(linkage)傳動設計,旨在一次解決機器人手部領域的 4 大長期難題:背隙(backlash)過大、傳動機構脆弱易損、關節無法逆驅動(backdrive),以及指尖額定負載受限於手指尺寸等問題。展場動態展示的機器人亦全數配備 GENTO 自主研發的手部模組。
具體而言,高精度低間隙的連桿機構大幅降低了背隙,解決指尖動作缺乏一致性的問題。抗衝擊與防過載傳動結構能承受意外撞擊,避免引發昂貴維修成本。全關節具備逆驅動特性,意即遭遇外力時手指會順勢退讓,而非硬性對抗。搭配 MIT 力/位置混合控制演算法,該設計能實現更柔軟自然的物理互動。最後,連桿機構具備高傳動效率,讓靈巧手在相同手指尺寸下能輸出更高的額定指尖力。
值得關注的是,原廠強調是在單一架構內同時協同滿足上述 4 項特性,而非針對單一指標做孤立的最佳化。
力矩感測器與硬體平台底蘊
當前具身機器人領域已有 NVIDIA Isaac 開發平台與 Tesla 的 Optimus 人形機器人。但在真實世界中,模擬環境下完美的軌跡往往會在現實中碰壁。在精密組裝任務中,僅微米級的偏差就會導致阻力暴增;在擦拭桌面上,任務成功的關鍵在於維持連續且自適應的接觸壓力,而非單純移至某個空間座標。
天機智能將力矩感測器與順應阻抗控制緊密結合。機器人能即時量測各關節的扭矩變化並動態調節剛度:執行重型作業時可維持剛性鎖定;需要對人體提供柔軟安全的互動時,則能瞬間卸力反應。這也呼應了 GENTO 所提出的「Touching the World Gently」理念。對 AI 研究人員而言,力控數據突破了一大關鍵瓶頸:相機記錄了物體移動的視覺結果,而力覺數據則完整還原了物理互動的真實觸感。
天機智能的硬體實力源自工業領域。公司由安川電機(Yaskawa Electric)與長盈精密(Everwin Precision)共同孵化,全球已部署逾 30,000 台工業機器人。目前產品線搭載自主研發的 MEMS 關節力矩感測器,解析度達 0.02 N·m,力矩閉環頻寬達 160 Hz,重複定位精度達 ±0.03 mm。感測器已全面導入 TIANJI 旗下手臂,涵蓋單臂負載最高達 20 kg 的 M6-Lite、M6 與 M20。官方指出,關節模組將馬達、減速機、driver、encoder 與煞車系統高度整合於單一單元,重量較主要競品輕約 25%。
為了佐證技術實力,天機智能於 2026 年 5 月在 GitHub 開源了軌跡追蹤的基準測試代碼,供第三方驗證。數據顯示其軌跡追蹤誤差從 10.56 mm 縮小至 1.89 mm,延遲亦由 45 ms 降至 5 ms。
GENTO Luna、Skye 與 TIANJI Marvin Pro 陣容
除了固定式手臂,GENTO 進一步將全身力控拓展至移動平台。GENTO Luna 為可折疊的輪式人形平台,由全向移動底盤、雙臂與驅幹組成。在 CoRL 2026 現場,Luna 搭載自研 GENTO 靈巧手進行遙操作示範:同步複製參觀者的肢體動作,並即時完成物品交接。GENTO Skye 則為配備升降立柱的輪式構型,專為強化學習(reinforcement learning)與實地部署驗證打造。
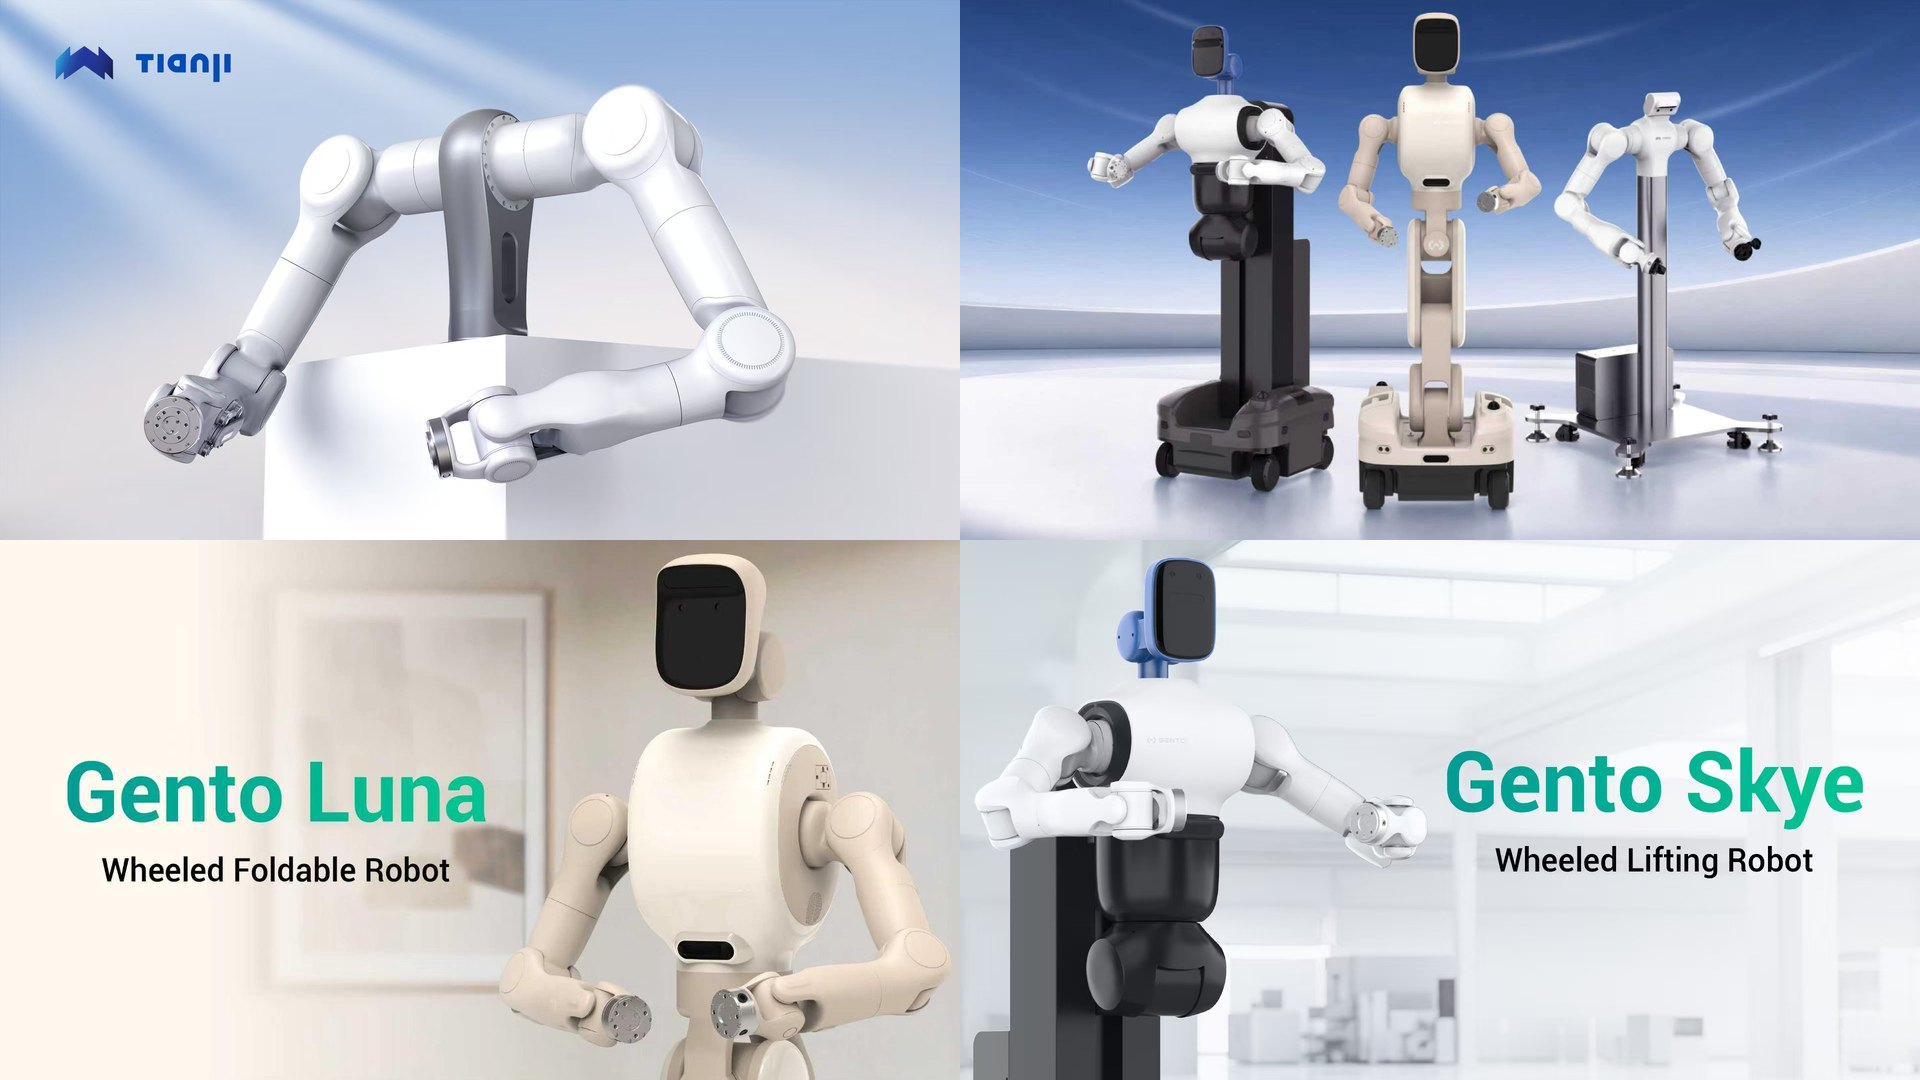
TIANJI Marvin Pro 則是固定底座的雙臂平台,專為遠端遙操作與真實機器人數據採集設計。在 602 展位上,參觀者可體驗語音抓取展示:Marvin Pro 解析自然語言指令後,能在多樣物品堆中精準識別並拾取指定物件。
NVIDIA 攜手 TIANJI Marvin Pro 發表 GR00T 2
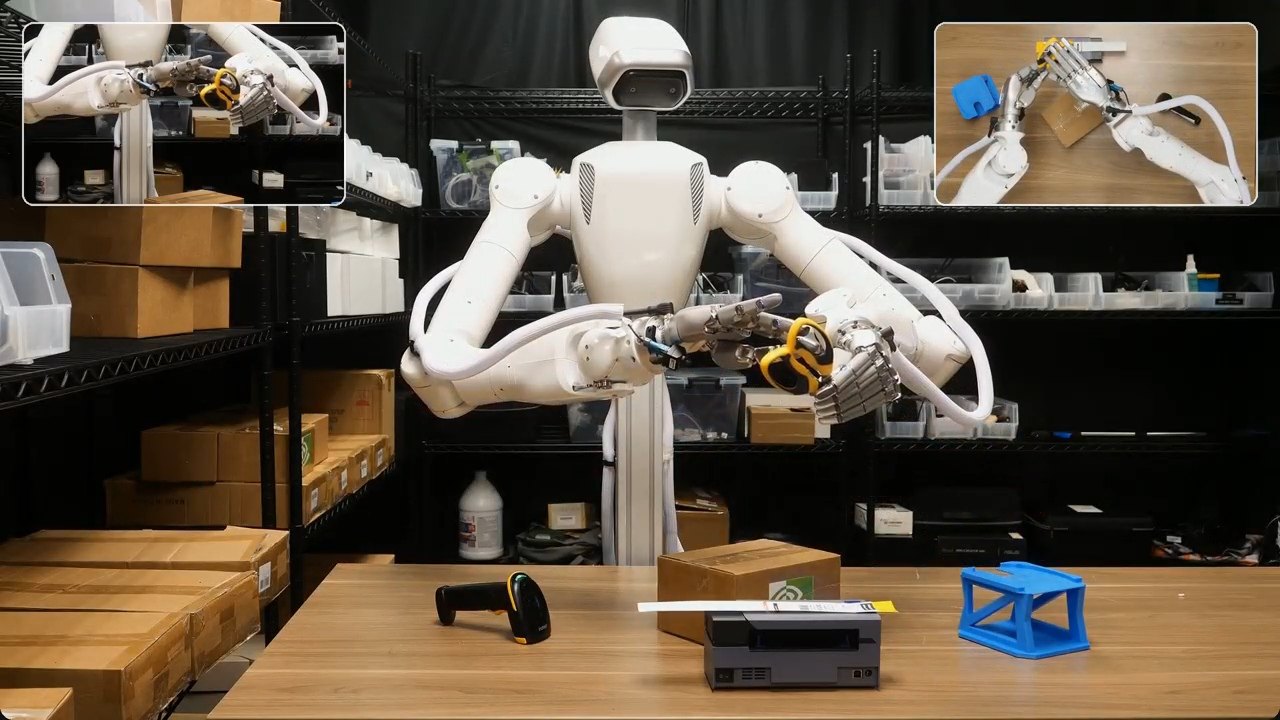
在 CoRL 2026 上,NVIDIA 正式發表基於 NVIDIA Cosmos 架構開發的開放世界動作模型(open-world action model)GR00T 2,能同步預測未來影片幀與機器人控制動作。發表會上的示範影片均採用天機智能為 NVIDIA 專屬訂製的 TIANJI Marvin Pro 平台,針對頭部與身軀進行了客製化調整。
配備雙靈巧手的 Marvin Pro 順利完成多項高難度雙手協同操作。在一項技能遷移實驗中,研究團隊透過穿戴式外骨骼(exoskeleton)記錄人類手部動作,隨後運用 GR00T 2 引導機器人執行調製香蕉優格等精細工序。這場展示印證了 Marvin Pro 作為實體載具,能高度承載並落實先進機器人習得動作的潛力。
從人類操作到具身 AI 數據管線
硬體僅奠定基礎,數據才是機器人學習進化的關鍵核心。天機智能搭建了一套完整數據管線,整合 VR 頭戴裝置、數據手套及雙臂主從式遙操作系統,並串接標註(annotation)與格式轉換平台。當操作員引導機器人完成複雜接觸任務時,系統能將阻力變化與視覺影像、動作軌跡精確同步記錄。
該公司推估,100 台 TIANJI Marvin Pro 平台每年可採集超過 600,000 組高品質真實機器人示範數據集。這條數據管線亦成為生數科技(Shengshu Tech)Motus2 世界模型等具身 AI 演算法的重要實體驗證場域。
具身智慧背後的隱形推手
當大眾目光聚焦於各家光鮮的人形機器人本體時,天機智能已悄然扮演產業底層執行基座的角色。僅在 2025 年中,該公司便在 4 個月內交付逾 2,000 套人形機器人力控手臂,位居市場領導地位。目前其產品與方案已服務全球超過 45 家具身智慧與機器人先鋒團隊。
這波快速擴張獲得了雄厚資本奧援,包含由高瓴創投(Hillhouse Venture Capital)與美團領投的 10 億元人民幣 B/B+ 輪融資,以及螞蟻集團與 Sofina 領投的 B++ 輪策略投資。前往 CoRL 2026 的業內人士可於當地時間 11 月 11 日下午 1 點前,親赴 602 號展位一探究竟。
GENTO 最值得關注之處並非單純堆疊自由度,而是成功將力覺感測、順應控制與接觸數據打通整合至單一訓練流程中。一旦真實接觸數據成為標準訓練輸入,人形機器人對純模擬環境的依賴將大幅減少。不過,目前重量減輕幅度、軌跡誤差與市場份額等關鍵指標均屬官方宣稱,除 GitHub 開源基準外,實際量產表現仍有待更多獨立評測佐證。
資料來源:Digital Trends
审核人: Hero Association