GENTO ra mắt bàn tay robot 21 bậc tự do, NVIDIA công bố GR00T 2
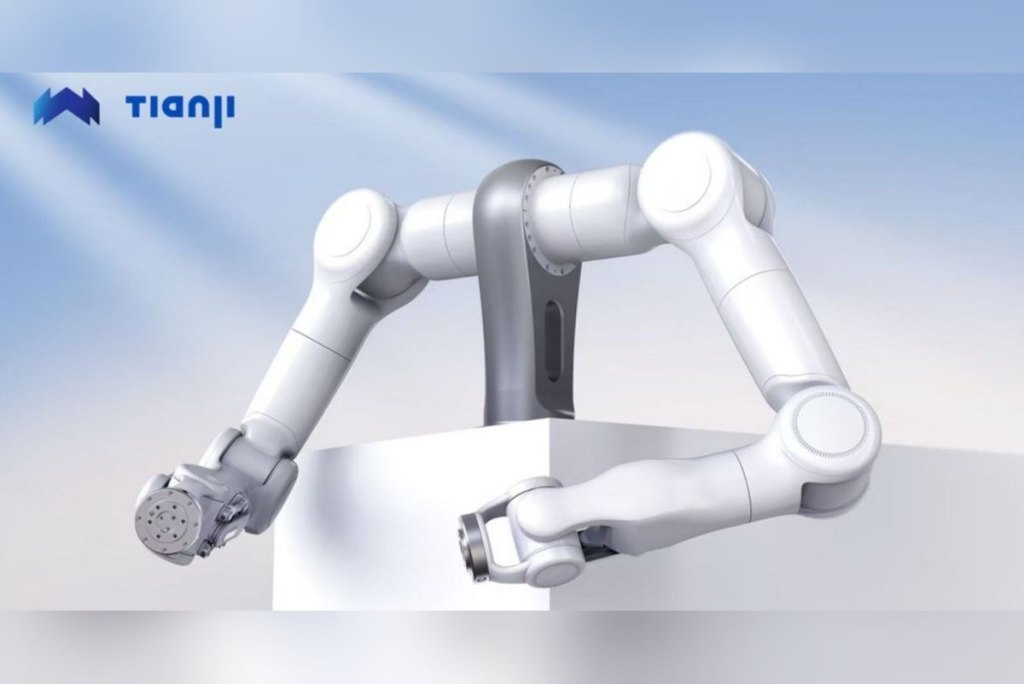
GENTO ra mắt bàn tay robot 21 bậc tự do tại CoRL 2026, còn NVIDIA trình làng mô hình GR00T 2 chạy trên nền tảng TIANJI Marvin Pro của Tianji Intelligence.
- GENTO giới thiệu bản mẫu bàn tay khéo léo 21 bậc tự do (21-DoF) tại hội nghị CoRL 2026 ở Austin, Texas.
- Thiết kế truyền động bằng cơ cấu thanh nối nhắm đến 4 vấn đề: độ rơ, độ bền, khả năng backdrive khớp và lực đầu ngón.
- Tianji Intelligence kết hợp cảm biến mô-men MEMS với điều khiển trở kháng mềm (compliant impedance control) để robot cảm nhận lực khi tiếp xúc.
- NVIDIA ra mắt GR00T 2, mô hình hành động dựa trên NVIDIA Cosmos, với nền tảng TIANJI Marvin Pro làm robot trình diễn.
Nội dung bài viết
Thách thức xúc giác của robot
Khi đưa một món đồ cho người khác, lau bàn hay đặt một chi tiết máy vào đúng vị trí, con người liên tục chỉnh lực nắm mà không hay biết. Với robot, tương tác tưởng chừng bình thường này vẫn là bài toán kỹ thuật rất khó. Các mô hình AI đã tiến xa ở khâu "suy nghĩ", nhưng khâu thực thi vật lý còn vướng vì robot thiếu cảm nhận xúc giác tinh tế.
GENTO, thương hiệu robot hiện thân (embodied robotics) thuộc Tianji Intelligence, chọn đúng bài toán này. Bàn tay khéo léo 21 bậc tự do của hãng ra mắt toàn cầu tại CoRL 2026 (Conference on Robot Learning), diễn ra từ 9 đến 12/11 ở Austin, Texas. Gian hàng 602 (tầng 3, JW Marriott Austin) trưng bày bàn tay GENTO cùng cánh tay điều khiển lực TIANJI, nền tảng TIANJI Marvin Pro và GENTO Luna. Khu triển lãm mở cửa đến 1 giờ chiều ngày 11/11 theo giờ địa phương.
Một thiết kế cơ khí cho bốn vấn đề dai dẳng
Theo hãng, bản mẫu bàn tay này dùng một thiết kế truyền động bằng cơ cấu thanh nối (linkage) để giải quyết cùng lúc 4 vấn đề lâu nay: độ rơ (backlash) cao, cơ cấu truyền động dễ hỏng, khớp không thể backdrive và lực đầu ngón định mức bị giới hạn theo kích thước ngón. Các robot trình diễn tại chỗ cũng gắn bàn tay do chính GENTO phát triển.
Cụ thể, cơ cấu thanh nối chính xác cao với khe hở nhỏ giúp giảm độ rơ, vốn làm chuyển động ngón tay thiếu nhất quán. Cấu trúc truyền động chịu va đập và quá tải hạn chế tình huống một cú va chạm ngẫu nhiên kéo theo chi phí sửa chữa. Mọi khớp đều backdrive được, nghĩa là ngoại lực có thể đẩy ngón tay thay vì gặp lực cản cứng. Kết hợp điều khiển lai lực/vị trí MIT, thiết kế này hỗ trợ tương tác vật lý mềm mại hơn. Cuối cùng, cơ cấu thanh nối truyền lực hiệu quả nên lực đầu ngón định mức cao hơn trong cùng kích thước ngón.
Điểm đáng chú ý là hãng nhấn mạnh sự phối hợp của 4 yếu tố trong một kiến trúc duy nhất, thay vì tối ưu từng yếu tố riêng lẻ.
Cảm biến mô-men và nền tảng phần cứng
Trong lĩnh vực robot hiện nay còn có nền tảng phát triển Isaac của NVIDIA và robot hình người Optimus của Tesla. Một chuyển động có thể hoàn hảo trong mô phỏng nhưng thất bại ngoài đời thực. Khi lắp ráp chính xác, lệch chỉ một phần nhỏ của mm cũng làm lực cản tăng vọt. Khi lau bàn, thành công nằm ở việc giữ áp lực tiếp xúc liên tục và thích ứng, không phải di chuyển đến một tọa độ.
Tianji Intelligence kết hợp cảm biến mô-men với điều khiển trở kháng mềm. Robot đo lực xoắn tại từng khớp theo thời gian thực rồi điều chỉnh độ cứng. Khi tác vụ nặng, robot có thể khóa cứng. Khi cần phản hồi mềm và an toàn cho con người, robot nhả lực ngay. Đây cũng là tinh thần của khẩu hiệu "Touching the World Gently" của GENTO. Với giới nghiên cứu AI, dữ liệu lực giải quyết một nút thắt quan trọng: camera ghi lại vật nào đã di chuyển, còn dữ liệu lực ghi lại tương tác vật lý có cảm giác ra sao.
Phần cứng của Tianji Intelligence bắt nguồn từ lĩnh vực công nghiệp. Công ty được ươm tạo chung bởi Yaskawa Electric và Everwin Precision, với hơn 30,000 robot công nghiệp đã triển khai trên toàn cầu. Dòng sản phẩm hiện tại dựa trên cảm biến mô-men khớp MEMS tự phát triển, phát hiện được mô-men nhỏ đến 0.02 N·m, băng thông vòng mô-men 160 Hz và độ chính xác định vị lặp lại ±0.03 mm. Cảm biến được tích hợp trong các cánh tay TIANJI gồm M6-Lite, M6 và M20 tải trọng đến 20 kg mỗi tay. Theo hãng, mô-đun khớp tích hợp động cơ, hộp giảm tốc, driver, encoder và phanh trong một khối, nhẹ hơn đối thủ chính khoảng 25%.
Để củng cố tuyên bố, Tianji Intelligence công bố trên GitHub (tháng 5/2026) các đoạn mã đo benchmark theo dõi quỹ đạo, cho phép bên thứ ba kiểm chứng. Theo đó sai số bám quỹ đạo giảm từ 10.56 mm xuống 1.89 mm, độ trễ giảm từ 45 ms xuống 5 ms.
GENTO Luna, Skye và TIANJI Marvin Pro
Từ cánh tay cố định, GENTO mở rộng điều khiển lực toàn thân sang các nền tảng di động. GENTO Luna là nền tảng hình người có bánh xe, gập được, gồm đế di chuyển đa hướng, hai tay và thân. Tại CoRL 2026, Luna gắn bàn tay GENTO tự phát triển và chạy demo điều khiển từ xa: bắt chước chuyển động của khách tham quan, đồng thời trao đổi vật phẩm theo thời gian thực. GENTO Skye là cấu hình bánh xe có cột nâng, dành cho học tăng cường (reinforcement learning) và kiểm chứng triển khai thực tế.
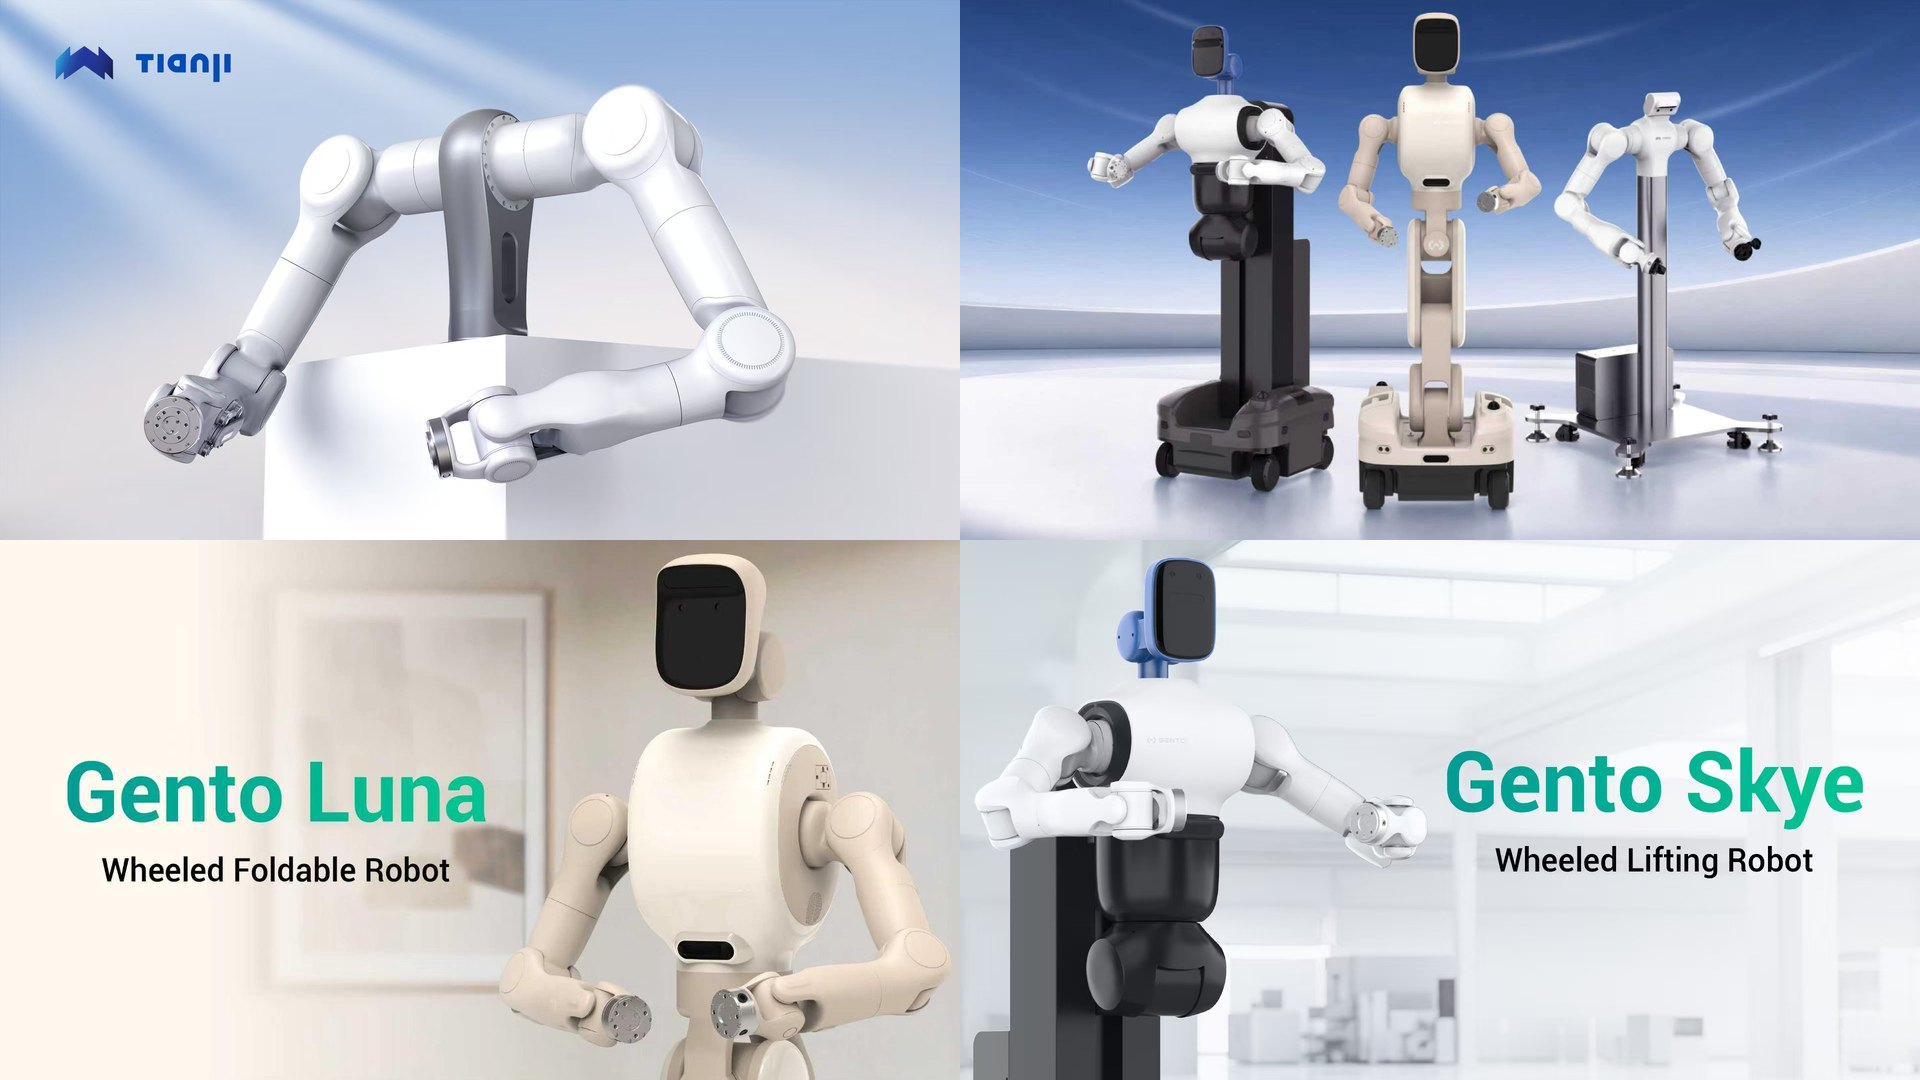
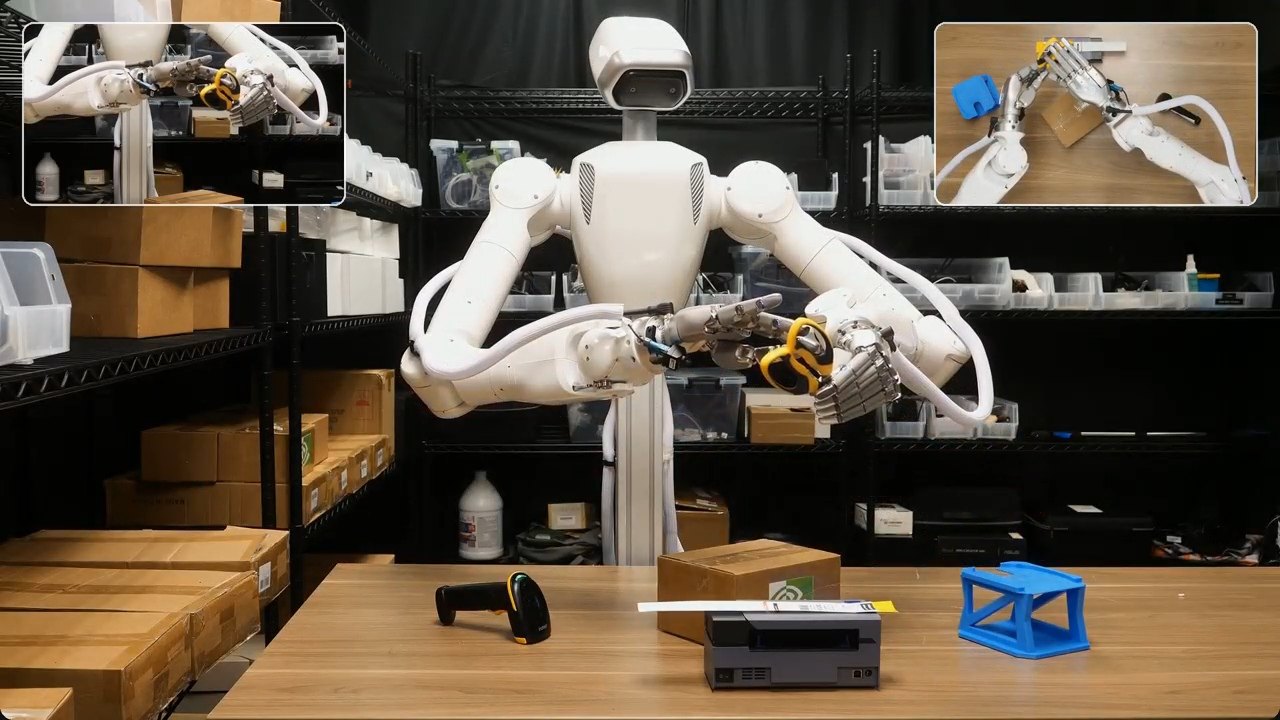
TIANJI Marvin Pro là nền tảng hai tay đế cố định, phục vụ điều khiển từ xa và thu thập dữ liệu robot thật. Tại gian hàng 602, khách có thể thử demo gắp theo lệnh giọng nói: Marvin Pro phân tích câu lệnh ngôn ngữ tự nhiên để nhận diện và lấy đúng vật trong một nhóm đồ vật.
NVIDIA ra mắt GR00T 2 cùng TIANJI Marvin Pro
Tại CoRL 2026, NVIDIA giới thiệu GR00T 2, mô hình hành động thế giới mở (open-world action model) xây dựng trên NVIDIA Cosmos, dự đoán đồng thời video tương lai và hành động của robot. Các demo ra mắt dùng nền tảng TIANJI Marvin Pro do Tianji Intelligence phát triển riêng cho NVIDIA, với phần đầu và thân được tùy biến.
Gắn hai bàn tay khéo léo, robot thực hiện các tác vụ đòi hỏi thao tác phối hợp. Trong một demo chuyển giao kỹ năng, các nhà nghiên cứu ghi lại chuyển động tay người bằng bộ khung ngoài đeo trên người (exoskeleton). Sau đó họ dùng GR00T 2 để robot làm những việc như pha sữa chua chuối. Demo này cho thấy vai trò của Marvin Pro như nền tảng vật lý để thực thi hành vi robot đã học.
Từ thao tác của con người đến chuỗi dữ liệu AI
Phần cứng chỉ là một nửa, dữ liệu mới là nơi việc học của robot phát triển. Tianji Intelligence xây dựng quy trình dữ liệu nối kính VR, găng tay dữ liệu và hệ điều khiển từ xa hai tay kiểu leader-follower với nền tảng gán nhãn (annotation) và chuyển đổi định dạng. Khi người vận hành dẫn dắt robot qua tác vụ nhiều tiếp xúc, hệ thống ghi lại chính xác lực cản cùng hình ảnh và chuyển động đồng bộ.
Công ty ước tính 100 nền tảng TIANJI Marvin Pro có thể thu hơn 600,000 bộ dữ liệu trình diễn robot thật mỗi năm. Chuỗi dữ liệu này cũng là bãi thử vật lý cho các mô hình AI như world model Motus2 của Shengshu Tech.
Hạ tầng thầm lặng của AI hiện thân
Trong khi truyền thông tập trung vào ai đang làm robot hình người, Tianji Intelligence lặng lẽ đóng vai trò tầng thực thi nền tảng cho ngành. Riêng giữa năm 2025, công ty giao hơn 2,000 cặp tay điều khiển lực cho robot hình người chỉ trong 4 tháng, giữ thị phần dẫn đầu mảng này. Hiện công ty cung cấp cho hơn 45 đối tác robot và AI hiện thân trên toàn cầu.
Việc mở rộng nhanh được hậu thuẫn bởi nguồn vốn lớn, gồm vòng Series B/B+ trị giá 1 billion RMB do Hillhouse Venture Capital và Meituan dẫn dắt. Tiếp theo là vòng chiến lược B++ do Ant Group và Sofina dẫn dắt. Ai dự CoRL 2026 có thể xem trực tiếp tại gian hàng 602 đến 1 giờ chiều ngày 11/11 theo giờ địa phương.
Điểm đáng theo dõi ở GENTO không nằm ở số bậc tự do, mà ở việc hãng ghép cảm biến lực, điều khiển mềm và dữ liệu lực vào chung một quy trình huấn luyện. Nếu dữ liệu tiếp xúc trở thành chuẩn, robot hình người sẽ bớt phụ thuộc vào mô phỏng. Tuy vậy, các số liệu về độ nhẹ, sai số và thị phần hiện đều do hãng công bố. Chỉ bộ benchmark mở trên GitHub là cho phép bên thứ ba tự kiểm chứng, nên người đọc cần chờ thêm đánh giá độc lập.
Nguồn: Digital Trends
Kiểm duyệt bởi: Hero Association