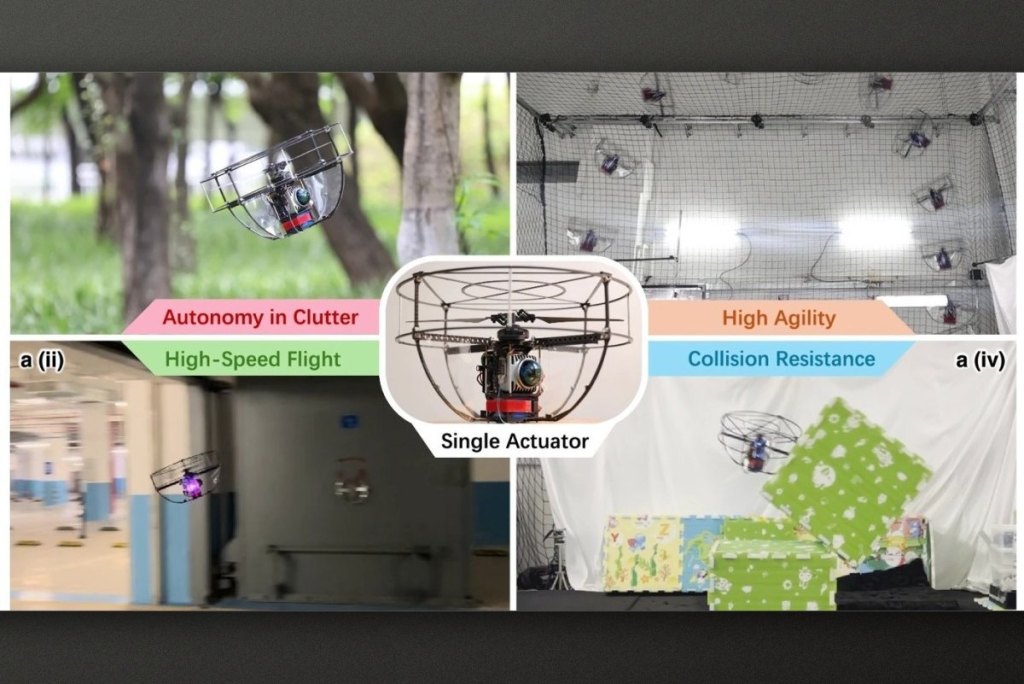
PULSAR II 把原本是麻煩的旋轉運動變成優勢,只靠 1 顆 LiDAR 感測器,就能讓無人機在不依賴 GPS 的情況下穿越森林、閃避障礙。
- 港大測試的 PULSAR II 無人機只用 1 顆馬達與雙葉螺旋槳,飛行時機身會持續旋轉
- 1 顆垂直安裝的 LiDAR 感測器可涵蓋機身周圍,包含上方與下方,不需 GPS 就能建立 3D 地圖
- 可在超過 6 公尺/秒的速度下閃避障礙,重量約 1.12 kg,實測懸停時間為 15 分 50 秒
- 目前仍是研究原型機,尚未用於拍照或攝影,在缺乏 LiDAR 參考點的環境中仍有困難
文章目錄
以 1 支螺旋槳取代 4 支
提到無人機,多數人腦中浮現的都是四旋翼,因為需要這麼多顆馬達,機身才能穩定並懸停。香港大學(HKU)的研究團隊卻選了另一條路:PULSAR II 是一款實驗性的自主無人機,只有 1 支螺旋槳,飛行時整個機身會跟著旋轉,卻仍能看見幾乎各個方向的障礙物。儘管設計不尋常,根據港大發布的資訊,這台無人機依然能穿過茂密森林、閃避障礙,並承受部分碰撞而不失控,因為團隊把原本棘手的工程難題,化為一項實用的功能。
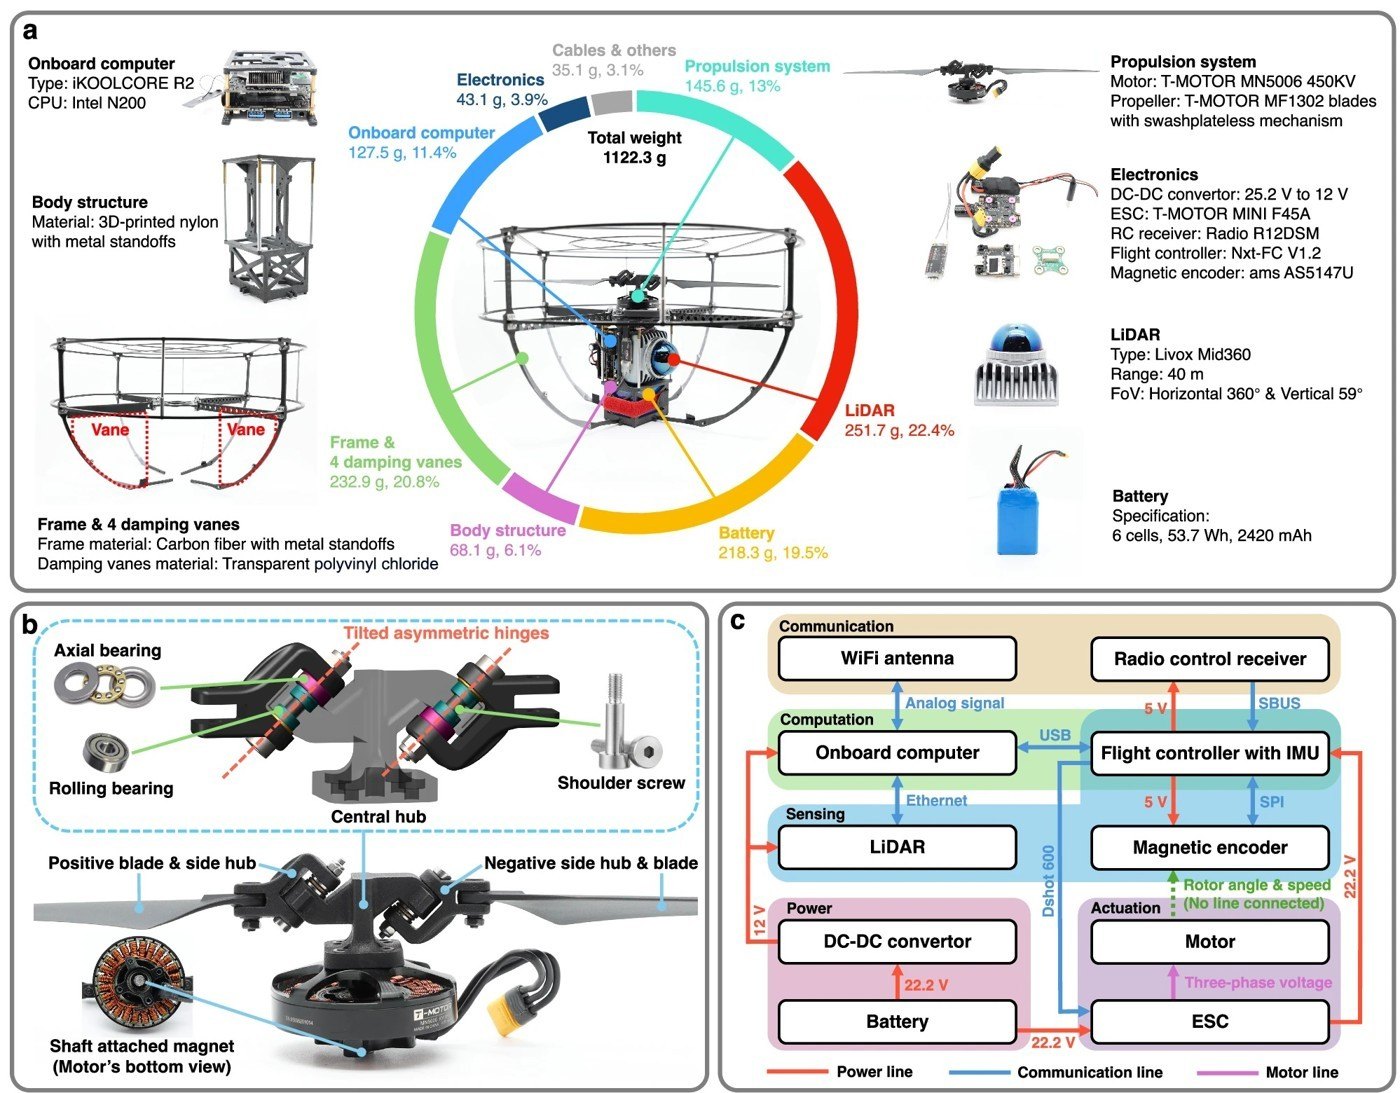
PULSAR II 不像一般四旋翼那樣用 4 顆馬達維持平衡與轉向,而是只用 1 顆馬達帶動雙葉螺旋槳。團隊專門設計的機構會在每一圈旋轉中調整馬達轉速,藉此改變 2 片槳葉的攻角(angle of attack),進而控制機身的運動。
從旋轉中獲得視野
有趣的是,研究團隊並未設法阻止機身旋轉,而是直接利用這個運動來擴大視野。他們把 LiDAR 感測器以垂直方向安裝,機身轉動時,感測器便掃過周圍整個空間,包括上方與下方,達到 360° 的觀測範圍,不需要額外加裝感測器或獨立的旋轉機構。系統再根據這些資料建立周遭環境的詳細 3D 地圖並辨識障礙物,即使無人機正在原地懸停也一樣。
飛行測試結果
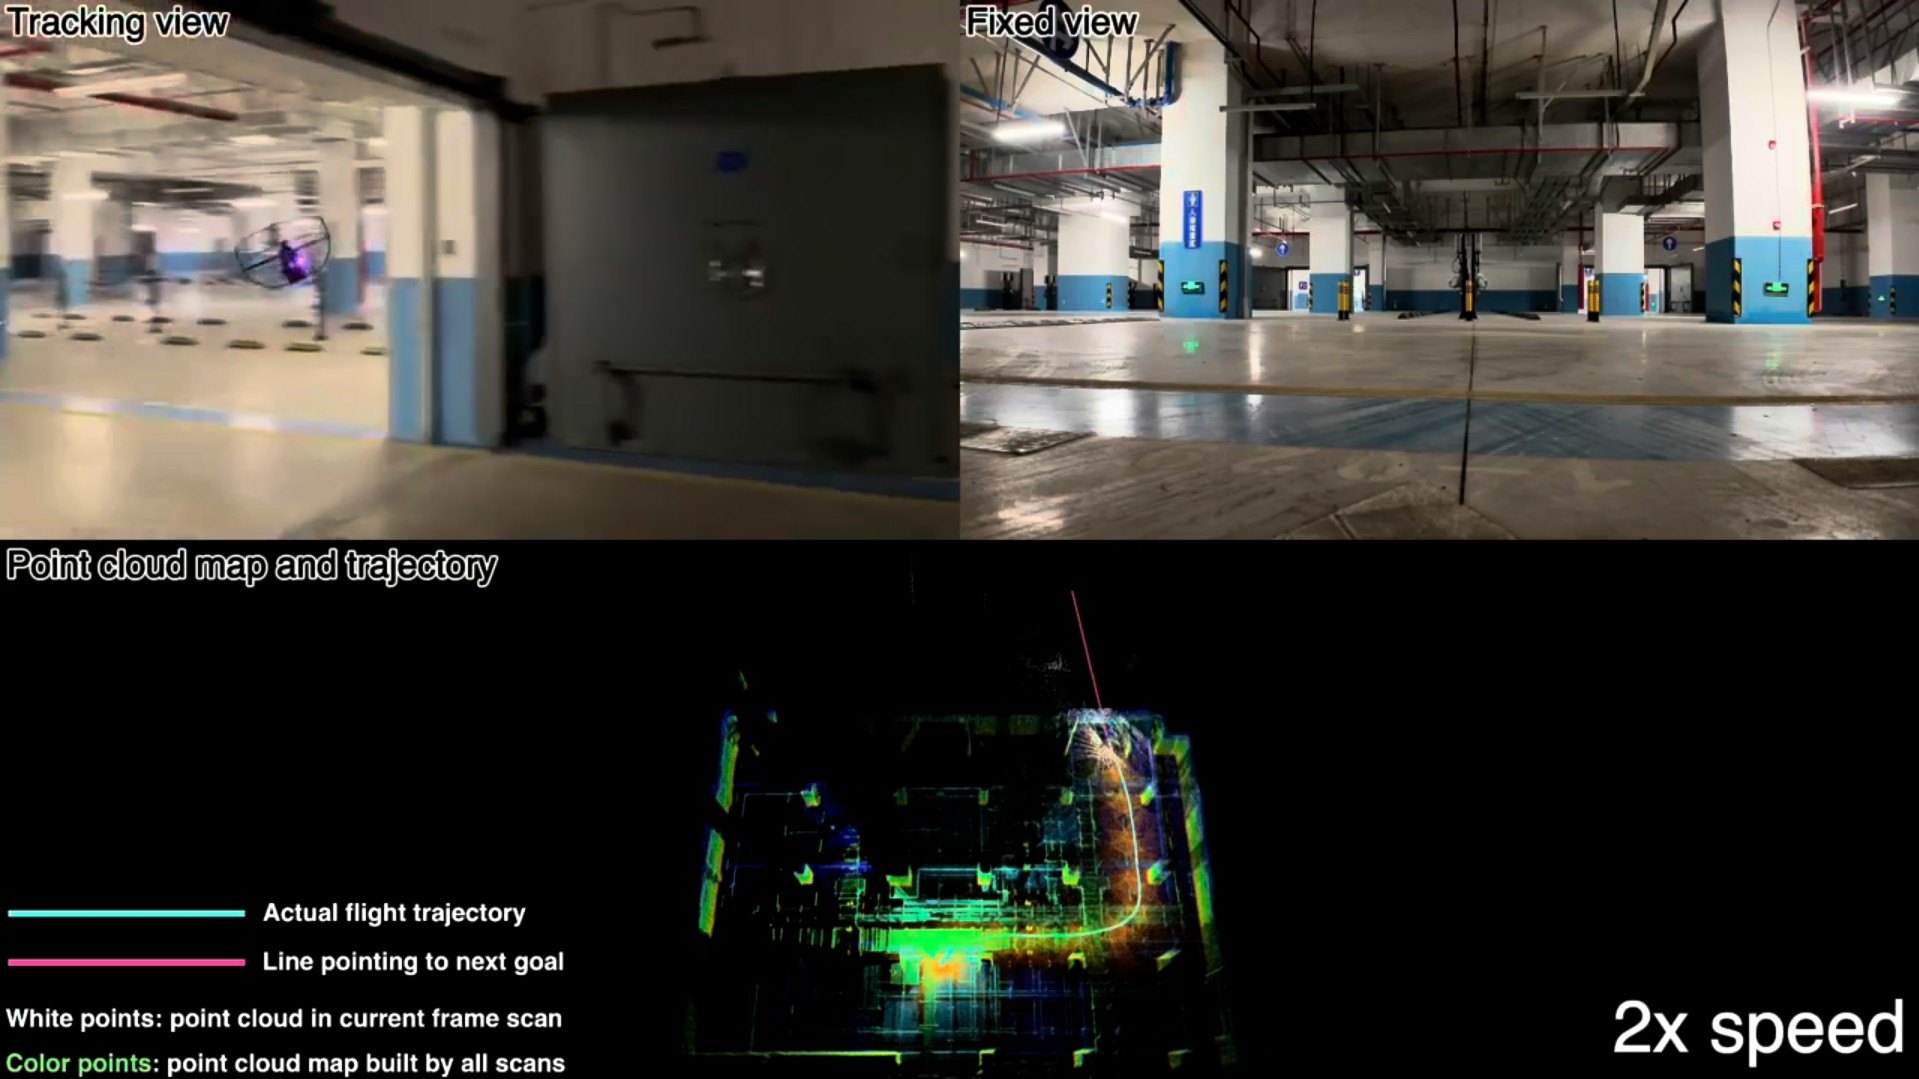
團隊讓 PULSAR II 接受一連串相當嚴苛的測試,包括高速 8 字飛行、空中翻滾,以及自主穿越茂密森林與地下停車場。這台無人機能在超過 6 公尺/秒(約 13 mph)的速度下閃避障礙,過程中不依賴 GPS、外部動作捕捉設備或地面電腦,也就是說,無人機只使用機身上所攜帶的裝備。
PULSAR II 的抗碰撞能力同樣值得一提。輕量的碳纖維機架保護著容易受損的零組件,進階控制系統則幫助機身補償突如其來的外力衝擊。測試時,團隊把一顆軟球丟到懸停中的無人機上,也刻意讓它撞向障礙物,兩種情況下,機身都能維持受控飛行。
應用與限制
這種空間資訊蒐集能力,為一般無人機難以作業的場所開啟多種用途,例如洞穴、隧道、災區或其他複雜環境。研究團隊認為,這項技術未來可望用於搜救、地下設施檢測、災害應變,以及 GPS 訊號微弱或完全沒有的地方繪製地圖。對空拍攝影師來說,類似的環境感知方式,或許能讓無人機自行穿越狹窄空間,拍出更大膽的鏡頭,不過目前 PULSAR II 只證明了 3D 感測能力,還沒有以一般方式拍照或攝影。
這款原型機重量約 1.12 kg,實測懸停時間為 15 分 50 秒。它仍是研究原型機,團隊也還在改善其在缺乏 LiDAR 參考點的環境中的移動能力,因此短時間內還別期待這種像陀螺一樣旋轉的無人機會上市。
PULSAR II 的巧思在於逆向思考:團隊沒有想辦法抵銷旋轉運動、再加裝感測器去補償,而是直接把這個運動當成掃描手段,因此只要 1 顆 LiDAR,就能取得機身周圍的視野。這種做法顯示,無人機在訊號不佳的地方飛行時,可以減少對 GPS 的依賴,而在茂密森林與地下停車場的測試,也部分證明了這一點。不過,這台機器目前只能測得 3D 空間,還不能拍照或攝影,懸停時間也不到 16 分鐘,仍屬原型機。因此,如果你正在等一款能自動閃避障礙、拍攝高難度鏡頭的無人機,這比較像是值得持續關注的方向,而不是近期就能買到的產品。
審核人: Hero Association