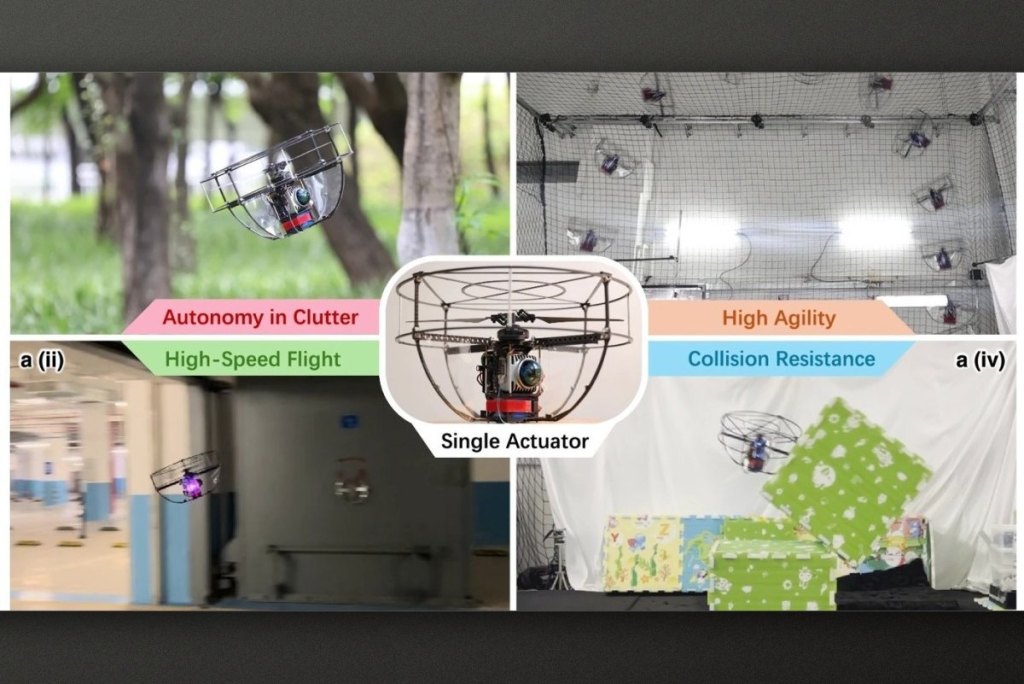
PULSAR II biến chuyển động xoay vốn là trở ngại thành lợi thế, nhờ đó chỉ 1 cảm biến LiDAR cũng đủ để drone né vật cản giữa rừng mà không cần GPS.
- HKU thử nghiệm drone PULSAR II dùng 1 động cơ, cánh quạt 2 lá, thân máy xoay liên tục khi bay
- Một cảm biến LiDAR gắn dọc cho tầm nhìn quanh thân máy, gồm cả phía trên lẫn phía dưới, dựng bản đồ 3D mà không cần GPS
- Né vật cản ở tốc độ trên 6 mét mỗi giây, nặng khoảng 1.12 kg, bay lơ lửng đo được 15 phút 50 giây
- Mới là nguyên mẫu nghiên cứu, chưa dùng để quay phim chụp ảnh, còn vướng khi môi trường có ít điểm tham chiếu cho LiDAR
Nội dung bài viết
Một cánh quạt thay cho 4
Nhắc tới drone, phần lớn chúng ta nghĩ ngay đến loại 4 cánh quạt, vì cần chừng đó động cơ mới giữ máy ổn định và lơ lửng được. Nhóm nghiên cứu ở Đại học Hồng Kông (HKU) lại chọn hướng khác với PULSAR II - mẫu drone tự hành thử nghiệm chỉ có 1 cánh quạt, xoay cả thân máy khi bay mà vẫn nhìn thấy vật cản ở gần như mọi hướng. Dù thiết kế khác thường, theo thông báo của HKU thì máy vẫn len được qua rừng rậm, né chướng ngại và chịu được 1 số cú va chạm mà không mất kiểm soát, nhờ biến thứ vốn là bài toán kỹ thuật nan giải thành một tính năng có ích.
Thay vì dùng 4 động cơ để giữ thăng bằng và đổi hướng như quadcopter thông thường, PULSAR II chỉ có 1 động cơ kéo cánh quạt 2 lá. Cơ cấu được thiết kế riêng sẽ chỉnh tốc độ quay của động cơ trong từng vòng xoay, qua đó thay đổi góc tấn (angle of attack) của 2 cánh quạt để điều khiển chuyển động của máy.
Tầm nhìn từ chuyển động xoay
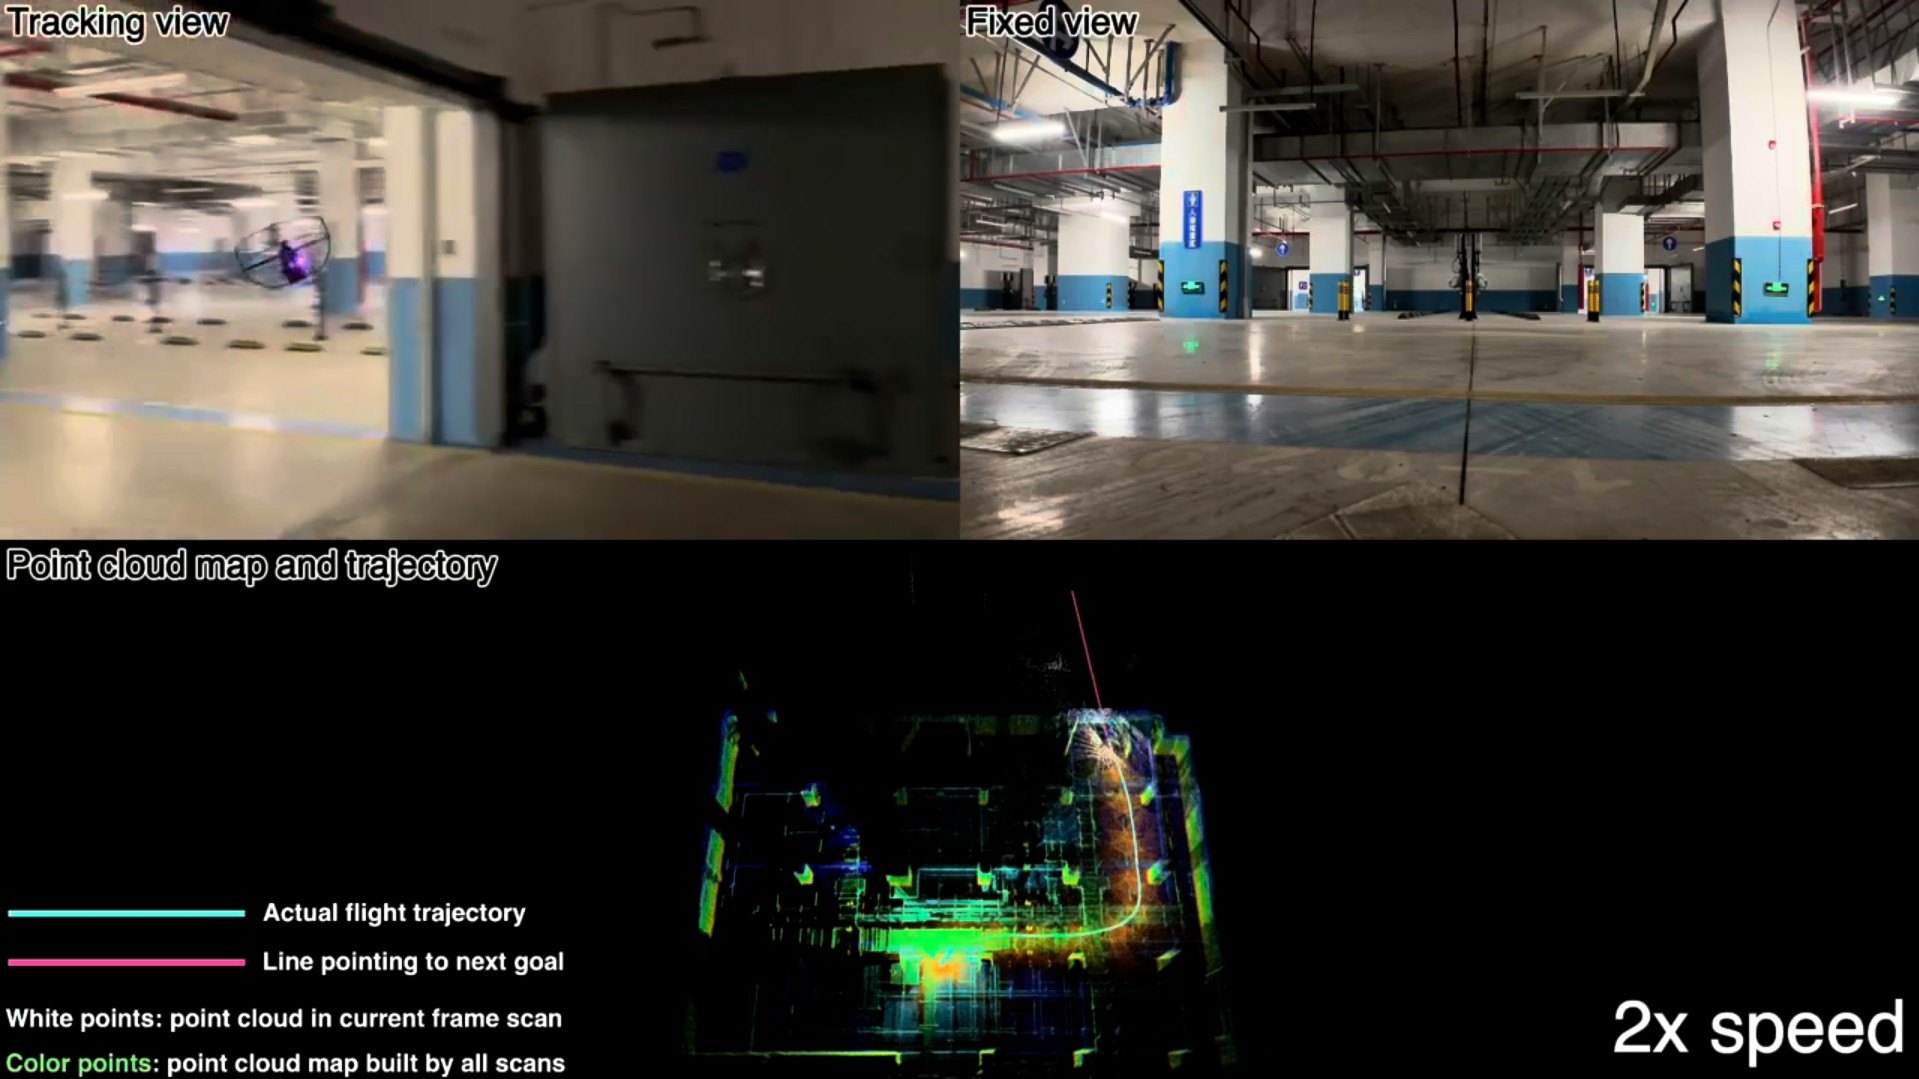
Điểm thú vị là nhóm nghiên cứu không tìm cách chặn thân máy xoay mà tận dụng luôn chuyển động đó để mở rộng tầm nhìn. Họ gắn cảm biến LiDAR theo phương thẳng đứng, nên khi thân máy quay thì cảm biến quét hết không gian xung quanh, kể cả phía trên và phía dưới, cho tầm quan sát 360° mà không cần thêm cảm biến hay cơ cấu xoay riêng. Từ dữ liệu đó, hệ thống dựng được bản đồ 3D chi tiết của môi trường quanh máy rồi nhận diện vật cản, ngay cả khi drone đang lơ lửng tại chỗ.
Kết quả bay thử
Nhóm cho PULSAR II chạy loạt bài thử khá khắt khe, gồm bay hình số 8 tốc độ cao, lộn vòng trên không, tự điều hướng qua khu rừng rậm lẫn bãi đỗ xe ngầm. Máy né được vật cản ở tốc độ trên 6 mét mỗi giây (khoảng 13 mph) mà không dựa vào GPS, thiết bị bắt chuyển động bên ngoài hay máy tính dưới mặt đất, tức là drone chỉ dùng những gì nó mang theo trên thân.
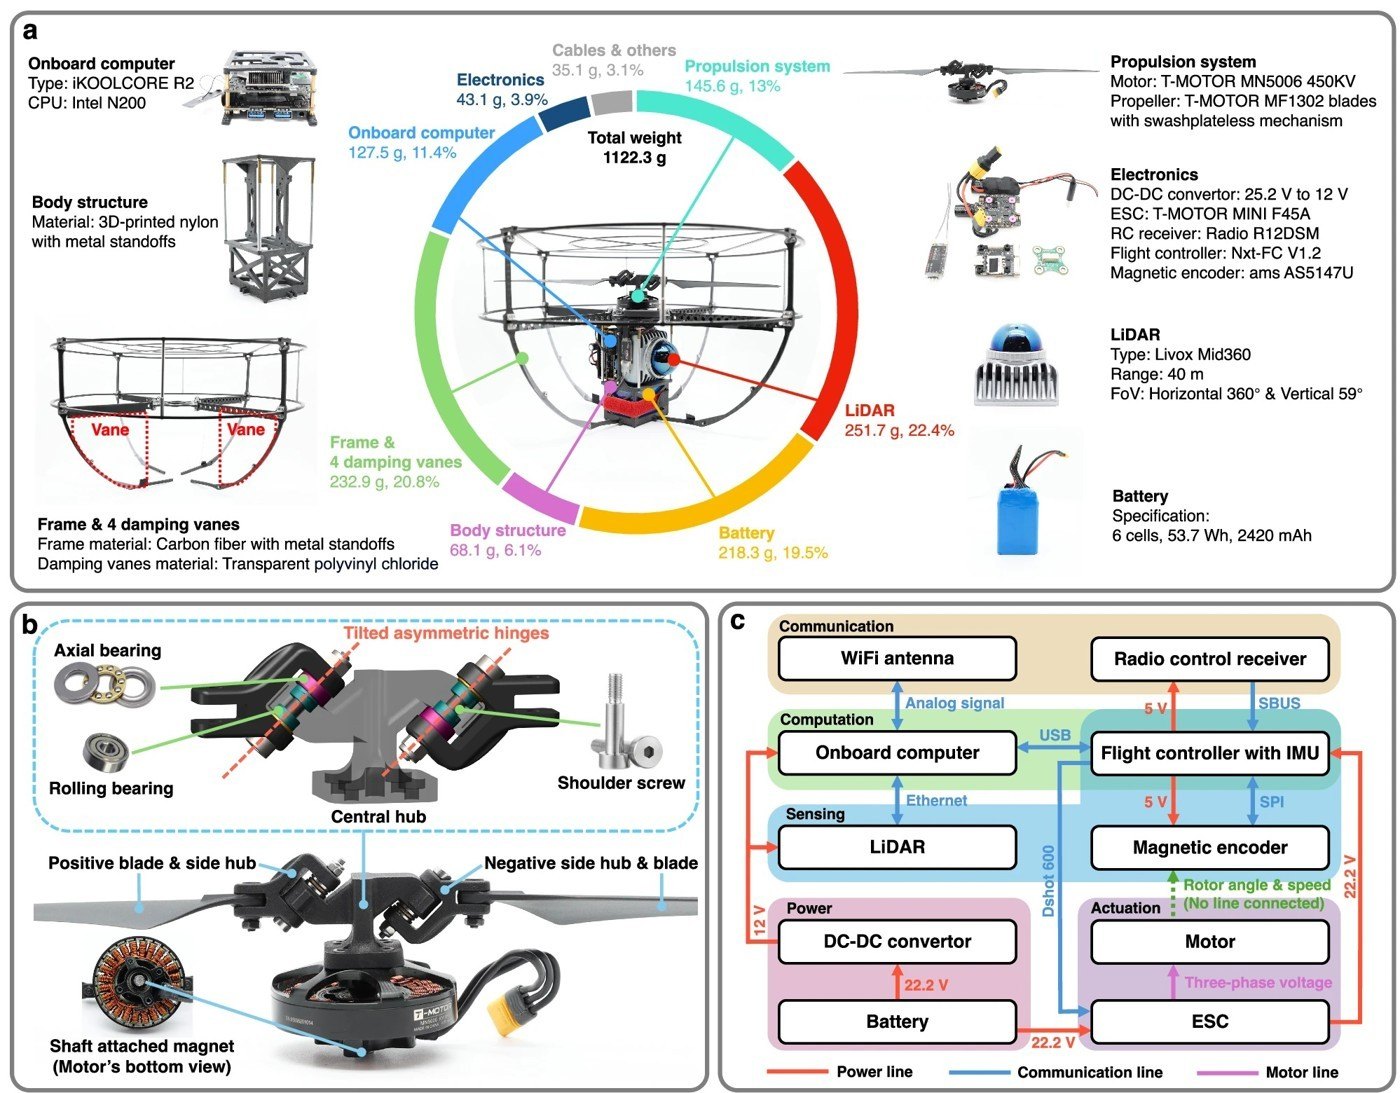
Khả năng chịu va chạm của PULSAR II cũng đáng chú ý. Khung sợi carbon nhẹ bảo vệ các linh kiện dễ hỏng, còn hệ thống điều khiển nâng cao giúp máy bù lại những tác động bất ngờ từ bên ngoài. Khi thử, nhóm thả một quả bóng mềm lên drone đang lơ lửng rồi cố tình cho nó bay vào vật cản và trong cả 2 tình huống máy đều giữ được chuyến bay có kiểm soát.
Ứng dụng và giới hạn
Khả năng thu thập thông tin không gian như vậy mở ra nhiều hướng dùng ở những nơi drone thông thường khó hoạt động, chẳng hạn hang động, đường hầm, vùng thiên tai hay các môi trường phức tạp khác. Nhóm nghiên cứu cho rằng về sau công nghệ này có thể hữu ích cho cứu hộ cứu nạn, kiểm tra công trình ngầm, ứng phó thảm họa và lập bản đồ ở nơi tín hiệu GPS yếu hoặc không có. Với người quay phim hay chụp ảnh trên không, cách nhận biết môi trường tương tự có thể giúp drone tự bay qua không gian hẹp để thực hiện những cảnh quay táo bạo hơn, nhưng hiện tại PULSAR II mới chứng minh được khả năng cảm biến 3D chứ chưa quay phim hay chụp ảnh theo cách thông thường.
Nguyên mẫu nặng khoảng 1.12 kg, thời gian bay lơ lửng đo được là 15 phút 50 giây. Đây vẫn là một nguyên mẫu nghiên cứu, trong khi nhóm còn đang cải thiện khả năng di chuyển ở môi trường có ít điểm tham chiếu cho LiDAR, nên chưa thể trông chờ những chiếc drone xoay như con quay này sớm xuất hiện ngoài thị trường.
Cái hay của PULSAR II nằm ở cách nghĩ ngược: thay vì cố triệt tiêu chuyển động xoay rồi gắn thêm cảm biến để bù, nhóm HKU dùng luôn chuyển động đó làm phương tiện quét, nên một LiDAR duy nhất đã cho được tầm nhìn quanh thân máy. Cách làm này cho thấy drone có thể bớt phụ thuộc vào GPS khi bay ở nơi tín hiệu kém, điều mà các bài thử trong rừng rậm và bãi đỗ xe ngầm đã chứng minh phần nào. Tuy vậy, máy mới đo được không gian 3D chứ chưa quay phim hay chụp ảnh, thời gian bay lơ lửng cũng chưa tới 16 phút và vẫn là nguyên mẫu. Vì thế nếu bạn đang chờ một mẫu drone tự né vật cản để quay những cảnh khó, hãy xem đây là hướng đi đáng theo dõi chứ chưa phải món có thể mua trong thời gian tới.
Nguồn: Digital Trends
Kiểm duyệt bởi: Hero Association